Bayangkan lebah robot kecil berdengung di sekitar ladang bunga liar, membantu lebah sungguhan melaksanakan tugas penyerbukan penting mereka beberapa dekade di masa depan. Ini adalah visi yang telah dikerjakan oleh laboratorium Microrobotics Harvard selama bertahun -tahun. Penghalang? Sampai baru -baru ini, satu -satunya pendaratan yang dikuasai Harvard Robobee adalah pendaratan tabrakan.
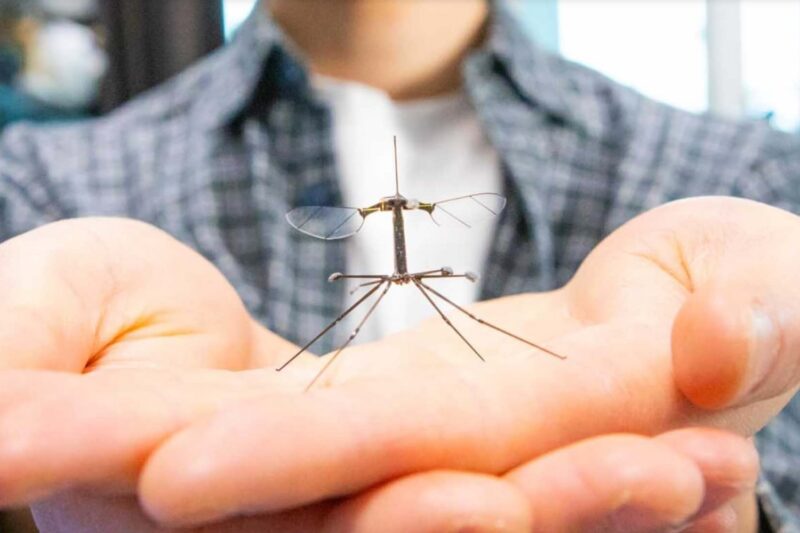
Peneliti Harvard sekarang telah mempersenjatai robobee kecil mereka dengan empat pelengkap pendaratan yang panjang dan anggun yang terinspirasi oleh kaki terbang derek. (Lalat crane adalah serangga mimpi buruk tetapi tidak berbahaya yang terlihat seperti laba -laba terbang dan orang -orang yang umumnya salah mengidentifikasi nyamuk raksasa). Sebagaimana dirinci dalam sebuah penelitian yang diterbitkan pada hari Rabu dalam jurnal Science Robotics, sebuah pendaratan lunak membawa robobee selangkah lebih dekat ke aplikasi praktis yang hari ini akan tampak langsung dari film fiksi ilmiah, seperti pemantauan lingkungan, pengawasan bencana, penyerbukan buatan, atau bahkan manipulasi organisme yang rumit.
ADVERTISEMENT

SCROLL TO RESUME CONTENT
“Sebelumnya, jika kami masuk untuk pendaratan, kami akan mematikan kendaraan sedikit di atas tanah dan hanya menjatuhkannya, dan berdoa agar itu akan mendarat dan aman,” Christian Chan, seorang mahasiswa PhD di Sekolah Teknik Universitas Harvard dan ilmu-ilmu terapan dan rekan penulis penelitian, menjelaskan dalam pernyataan Harvard.
Dipimpin oleh Robert Wood, seorang Profesor Teknik dan Ilmu Terapan Harvard, Chan dan rekan -rekannya mencari inspirasi untuk desain pendaratan baru di dalam database Museum Zoologi Komparatif Universitas. Mereka akhirnya memilih morfologi crane fly, melengkapi robobee dengan empat kaki panjang yang bersendi untuk pendaratan yang lebih lembut. Pembaruan ini juga termasuk pengontrol yang ditingkatkan (otak robot) untuk melambat pendekatan pendaratan robot kecil. Kombinasi sekarang menghasilkan “slop-down yang lembut,” seperti yang dijelaskan dalam pernyataan.
Versi sebelumnya dari robobee berjuang untuk melakukan pendaratan terkontrol karena vortisitas udara yang dihasilkan dari sayap yang mengepakkan menciptakan ketidakstabilan dekat dengan tanah. Ini masalah yang disebut “efek tanah” yang juga dialami helikopter. Kecuali berpotensi lebih menantang bagi Robobee karena beratnya 0,004 ons (1/10 dari gram), dan lebar sayapnya hanya 1,2 inci (3 sentimeter).
“Pendaratan yang sukses dari kendaraan terbang apa pun bergantung pada meminimalkan kecepatan saat mendekati permukaan sebelum dampak dan menghilangkan energi dengan cepat setelah dampaknya,” jelas Nak-Seung Patrick Hyun, mantan rekan postdoctoral Harvard dan sekarang menjadi asisten profesor di Sekolah Teknik Listrik dan Komputer Universitas Purdue Universitas. “Bahkan dengan flap robobee sayap kecil, efek tanah tidak dapat diabaikan saat terbang dekat ke permukaan, dan segalanya bisa menjadi lebih buruk setelah dampaknya saat memantul dan jatuh.” Hyun memimpin tes pendaratan Robobee pada permukaan padat dan daun, seperti serangga sungguhan.

Kaki terbang derek dan pengontrol yang diperbarui juga melindungi aktuator piezoelektrik rapuh Robobee – setara robot kecil dari otot -otot serangga. “Kelemahan utama aktuator piezoelektrik untuk microrobots adalah kerapuhan dan ketangguhan fraktur rendah,” jelas para peneliti dalam penelitian ini. “Kaki yang patuh membantu melindungi aktuator piezoelektrik yang halus dari patah tulang yang disebabkan oleh tabrakan selama pendaratan kecelakaan.”
Ke depan, tim bertujuan untuk memberikan sensor, kekuasaan, dan otonomi robobee-apa yang disebut pernyataan itu “cawan suci tiga cabang” yang akan membawa aplikasi praktis yang tampaknya sulit dipahami yang jauh lebih dekat dengan kenyataan.
RakyatPos.ID Network